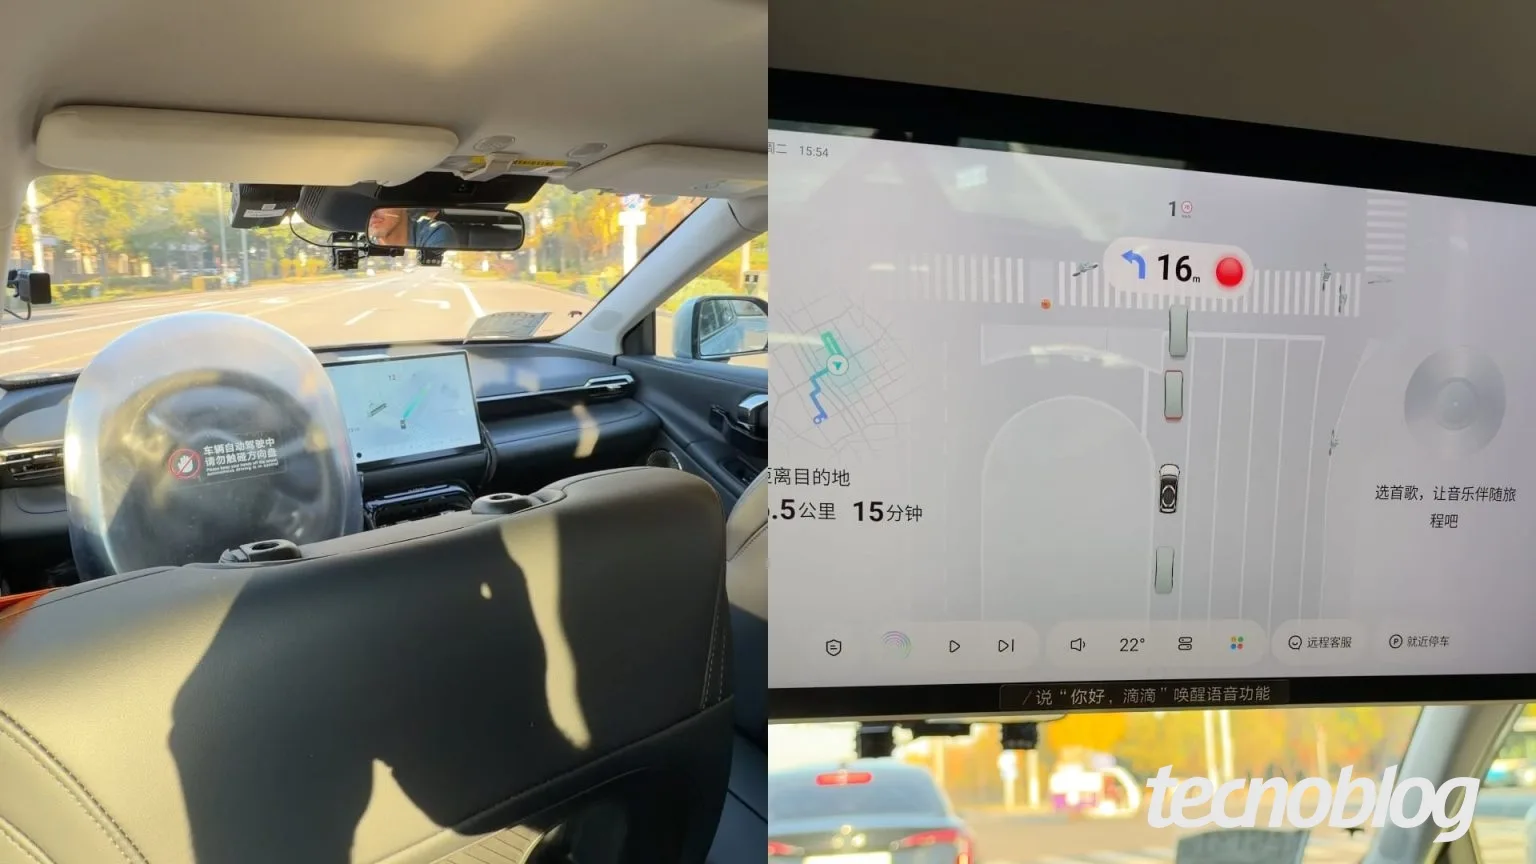
O desafio dos robotáxis não é apenas fazer um carro dirigir sozinho: é encaixar uma frota autônoma em um serviço que precisa responder a picos de demanda, manter os veículos limpos e disponíveis e operar dentro das regras de cada cidade. A proposta da DiDi, segundo o Tecnoblog.net, é combinar carros sem motorista e motoristas humanos no mesmo aplicativo, tratando a autonomia como complemento — não como substituição imediata.
Essa ideia parece simples na interface: o passageiro pede uma corrida e recebe um carro. Na engenharia, porém, ela muda o problema de despacho. O sistema precisa decidir não só qual veículo está mais perto, mas também qual é elegível para aquela corrida, onde pode circular, quanto tempo levará para voltar à operação e se há uma equipe capaz de limpá-lo ou repará-lo.
Por que a DiDi aposta em um modelo híbrido de robotáxis e motoristas
Stephen Zhu, responsável pela operação internacional da DiDi, descreveu um desequilíbrio conhecido por quem trabalha com plataformas de mobilidade: dimensionar a frota para o horário tranquilo pode deixar passageiros sem atendimento no pico; dimensioná-la para o pico pode gerar carros ociosos durante parte do dia.
Uma frota autônoma poderia, em tese, ajudar a absorver parte dessa variação. Mas não basta estacionar milhares de carros esperando chamados. Cada unidade precisa de energia, manutenção, limpeza, conectividade e uma área operacional compatível com o serviço. A disponibilidade real é menor do que o número de veículos cadastrados.
Para mim, esse é o ponto mais interessante da estratégia. Robotáxis não são apenas uma nova categoria de veículo no aplicativo. Eles são um problema de planejamento de capacidade com restrições operacionais. A vantagem de um modelo híbrido é permitir que a plataforma escolha o recurso adequado para cada região e situação, sem depender de uma única tecnologia.
O que muda na arquitetura de um app de corridas com carros autônomos
Despacho deixa de ser apenas cálculo de distância
Em um serviço convencional, um algoritmo pode estimar o tempo até o embarque e selecionar um motorista disponível. Para um robotáxi, o despacho também precisa considerar o domínio operacional autorizado, ou ODD (Operational Design Domain): as condições em que o sistema autônomo foi validado para funcionar.
Essas condições podem incluir área geográfica, tipo de via, velocidade, clima, visibilidade e complexidade do trânsito. Um carro pode estar a dois minutos do passageiro e, mesmo assim, não ser elegível se o destino estiver fora da zona permitida ou se houver uma restrição operacional ativa.
O sistema de corridas também precisa distinguir estados que parecem iguais na tela, mas não são iguais para a operação: “disponível”, “disponível após recarga”, “em limpeza”, “em diagnóstico” e “aguardando intervenção”. Se o backend tratar todos como simplesmente livres, a estimativa de chegada vira ficção.
Disponibilidade depende de operações físicas
Zhu chamou atenção para perguntas bem concretas: quem limpa o carro depois de um passageiro derrubar uma bebida? Quem faz a manutenção? Quem financia e mantém uma frota em grande escala? Essas questões afetam diretamente a confiabilidade prometida pelo software.
Na prática, o ciclo de um veículo pode incluir uma corrida, uma inspeção automatizada, uma decisão de limpeza, uma ida a uma estação e uma nova liberação. O app precisa refletir esse ciclo sem expor ao passageiro detalhes internos desnecessários. Para os times de engenharia, isso significa modelar estados explícitos e registrar transições auditáveis.
O R2 da DiDi e o papel dos sensores no carro autônomo
Segundo o relato do Tecnoblog.net, a DiDi desenvolve tecnologia própria de direção autônoma desde 2016 e começou a circular em Pequim sem motorista de segurança a bordo em 2024. O modelo R2, desenvolvido com a GAC Aion, usa 33 sensores, incluindo câmeras, radares e LiDAR, de acordo com a empresa.
Esses sensores têm funções complementares. Câmeras capturam informação visual rica, como sinalização e semáforos. Radares ajudam a estimar distância e velocidade relativa, inclusive em condições de visibilidade menos favoráveis. O LiDAR usa pulsos de laser para medir o entorno em três dimensões. Nenhum sensor elimina sozinho todos os casos difíceis.
Essa redundância importa porque direção autônoma é um sistema de percepção e decisão sob incerteza. O carro precisa identificar objetos, estimar suas trajetórias e escolher uma manobra dentro de limites de segurança. A frota também precisa enviar telemetria e eventos operacionais para serviços de suporte, respeitando requisitos de latência, disponibilidade e privacidade.
Há uma diferença importante entre o processamento embarcado e o backend do aplicativo. A decisão imediata de frear ou desviar não pode depender de uma chamada à nuvem: conectividade móvel não é garantia de latência estável. O backend coordena corridas, disponibilidade e suporte; o veículo precisa manter capacidade segura de operação mesmo se a conexão cair.
Robotáxi, motorista humano ou táxi tradicional: alternativas reais
Um modelo totalmente humano aproveita uma rede distribuída de motoristas e evita que a plataforma precise comprar todos os carros. Em contrapartida, a disponibilidade oscila conforme os motoristas entram e saem da operação, e a oferta pode ficar cara ou insuficiente em horários de pico.
Uma frota autônoma centralizada permite controlar melhor o inventário e padronizar parte da operação, mas exige investimento em veículos, depósitos, manutenção e infraestrutura. Também fica mais exposta a limites geográficos: uma tecnologia validada em certas ruas não passa automaticamente a funcionar em qualquer cidade ou condição climática.
O modelo híbrido tenta combinar essas características. A plataforma pode encaminhar corridas a motoristas humanos quando o destino ou as condições estiverem fora do ODD dos carros autônomos. Também pode usar robotáxis em áreas e horários nos quais a operação esteja preparada. Esse arranjo lembra uma arquitetura de múltiplos provedores: o app oferece uma experiência comum, mas cada tipo de veículo tem suas próprias regras de elegibilidade.
O anúncio de testes e iniciativas-piloto nos Emirados Árabes Unidos para 2026, citado na reportagem, reforça outro aspecto: expansão internacional não é apenas replicar infraestrutura. É validar a tecnologia localmente, obter autorização dos reguladores e adaptar a operação às condições de cada mercado. Zhu afirmou que a adoção seria gradual e não apontou, na entrevista, uma data para operação comercial fora da China.
Na Prática: como modelar um despacho híbrido
Num sistema real, eu separaria a seleção do veículo em duas etapas. Primeiro, aplicaria regras rígidas de elegibilidade — segurança, área autorizada e estado operacional. Depois, ordenaria os candidatos elegíveis por uma pontuação que considere tempo de chegada e custo operacional.
O exemplo abaixo é uma função didática em Python. Ela não representa o algoritmo da DiDi; mostra como evitar que “carro mais próximo” seja a única regra. Em produção, os dados viriam de serviços de frota e mapas, com validação, monitoramento e políticas específicas por cidade.
from dataclasses import dataclass
from typing import Optional

@dataclass
class Vehicle:
    vehicle_id: str
    kind: str  # "robotaxi" ou "human"
    eta_minutes: float
    available: bool
    in_od d: bool
    needs_cleaning: bool
    battery_percent: Optional[int] = None

def score_vehicle(vehicle: Vehicle) -> Optional[float]:
    # Elegibilidade antes de qualquer otimização.
    if not vehicle.available or vehicle.needs_cleaning:
        return None

    if vehicle.kind == "robotaxi":
        if not vehicle.in_od d:
            return None
        if vehicle.battery_percent is None or vehicle.battery_percent < 25:
            return None

    # Penaliza robotáxis com pouca margem de bateria,
    # sem tornar a bateria um substituto para regras de segurança.
    battery_penalty = 0.0
    if vehicle.kind == "robotaxi":
        battery_penalty = max(0, 50 - vehicle.battery_percent) * 0.03

    return vehicle.eta_minutes + battery_penalty

def choose_vehicle(vehicles: list[Vehicle]) -> Optional[Vehicle]:
    eligible = [
        (score, vehicle)
        for vehicle in vehicles
        if (score := score_vehicle(vehicle)) is not None
    ]
    if not eligible:
        return None
    return min(eligible, key=lambda item: item[0])[1]
Importante: há um erro de digitação intencional no identificador in_od d? Não — código publicado precisa executar. Aqui, o campo correto deve ser in_odd, nome usado como abreviação de “in operational design domain”. A versão funcional corrigida é esta:
from dataclasses import dataclass
from typing import Optional

@dataclass
class Vehicle:
    vehicle_id: str
    kind: str
    eta_minutes: float
    available: bool
    in_odd: bool
    needs_cleaning: bool
    battery_percent: Optional[int] = None

def score_vehicle(vehicle: Vehicle) -> Optional[float]:
    if not vehicle.available or vehicle.needs_cleaning:
        return None

    if vehicle.kind == "robotaxi":
        if not vehicle.in_odd:
            return None
        if vehicle.battery_percent is None or vehicle.battery_percent < 25:
            return None

    battery_penalty = 0.0
    if vehicle.kind == "robotaxi":
        battery_penalty = max(0, 50 - vehicle.battery_percent) * 0.03

    return vehicle.eta_minutes + battery_penalty

def choose_vehicle(vehicles: list[Vehicle]) -> Optional[Vehicle]:
    eligible = []
    for vehicle in vehicles:
        score = score_vehicle(vehicle)
        if score is not None:
            eligible.append((score, vehicle))

    if not eligible:
        return None

    return min(eligible, key=lambda item: item[0])[1]
A primeira versão foi deixada apenas para demonstrar um ponto de revisão: um erro pequeno no código pode comprometer o exemplo. Em um sistema de despacho real, eu não publicaria uma função sem testes automatizados, tipagem validada e verificações de elegibilidade. A segunda versão é a que deve ser executada.
O desenho também mostra uma decisão importante: segurança e autorização são filtros, não pesos. Não faz sentido compensar um veículo fora da área autorizada com uma ETA menor. Só depois de aplicar as regras rígidas vale otimizar tempo ou custo.
Erros comuns ao desenvolver serviços para robotáxis
- Tratar disponibilidade como um booleano. Um veículo pode estar livre para receber chamado, mas sem autonomia suficiente para completar a viagem ou sem condições de voltar à base.
- Usar a nuvem como requisito para decisões críticas. O carro precisa responder com segurança a falhas de rede. O backend pode coordenar o serviço, mas não deve ser o único caminho para ações imediatas de condução.
- Confundir demonstração com operação em escala. Uma corrida acompanhada demonstra uma experiência; não prova que a frota consegue manter o mesmo nível de serviço em chuva, pico, falhas e manutenção.
- Ignorar o ciclo de limpeza e reparo. Se o sistema não modelar esses estados, vai prometer carros que não estão realmente prontos.
- Expandir entre cidades sem revalidar o ODD. Mudam as vias, regras, infraestrutura, clima e requisitos regulatórios. Copiar a configuração de uma região pode criar riscos e indisponibilidade.
- Registrar telemetria sem pensar em privacidade. Vídeo, localização e dados de viagem podem ser sensíveis. A coleta precisa ter finalidade, controles de acesso, retenção definida e proteção compatível com a legislação aplicável.
O que essa mudança significa para quem programa
Para desenvolvedores, a lição não é começar a escrever código de direção autônoma. É perceber que sistemas digitais passam a depender de operações físicas. O backend precisa representar estados do mundo real, lidar com eventos fora de ordem e continuar coerente quando um carro perde conexão, entra em manutenção ou fica impedido de operar numa área.
Eu começaria com um modelo de domínio explícito, eventos idempotentes e trilhas de auditoria para decisões de despacho. Também separaria política de segurança, elegibilidade operacional e otimização comercial. Misturar tudo numa única função de “melhor veículo” torna testes difíceis e abre espaço para uma decisão rápida, mas inválida.
A experiência do passageiro pode continuar simples, mesmo que a infraestrutura seja complexa. Esse é um bom princípio de produto: esconder a complexidade sem apagar as restrições que mantêm o serviço confiável. A promessa não deve ser “carro autônomo sempre disponível”, mas uma estimativa honesta baseada na capacidade real da frota.
Perguntas frequentes sobre robotáxis e apps de corrida
O que é um modelo híbrido de robotáxi?
É uma operação em que veículos autônomos e motoristas humanos atendem passageiros dentro do mesmo serviço. A plataforma escolhe entre eles conforme disponibilidade, região, condições operacionais e regras de segurança.
Por que um robotáxi não pode atender qualquer corrida?
Porque o veículo pode estar autorizado a operar apenas em determinadas áreas e condições. Esse domínio operacional, conhecido como ODD, limita onde e quando a tecnologia pode prestar o serviço com segurança.
O carro autônomo depende da conexão com a internet para dirigir?
As decisões imediatas de condução precisam ser processadas no próprio veículo, pois a rede pode apresentar latência ou indisponibilidade. A conexão pode apoiar coordenação, atualizações e suporte, mas não deve ser o único meio de manter uma operação segura.
Qual é o principal desafio para escalar uma frota de robotáxis?
Além da direção autônoma, é necessário financiar, carregar, limpar, manter e monitorar os veículos. Também é preciso validar a operação localmente e obter as autorizações regulatórias aplicáveis.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.