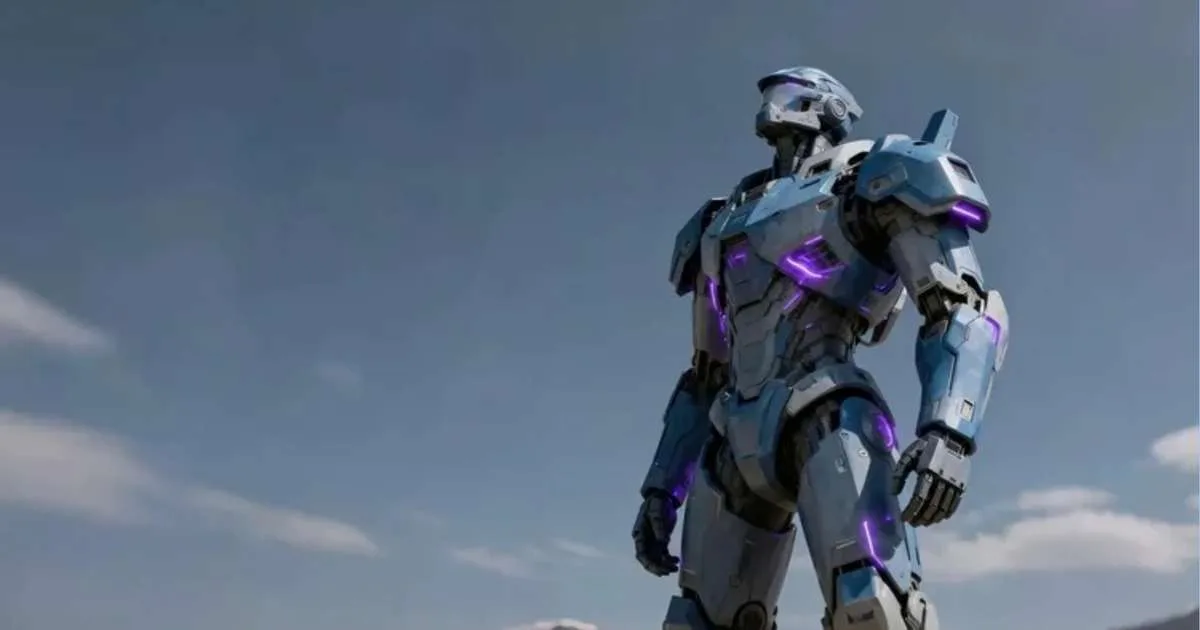
O dado mais impressionante do Neo1 não é conseguir levantar 500 kg: é a distância entre demonstrar força e executar uma tarefa industrial com segurança, repetibilidade e autonomia. Um robô de quatro metros e 1,2 tonelada pode chamar atenção numa feira, mas só vira ferramenta de trabalho quando também anda, percebe o ambiente, controla a carga e reage a falhas.
Segundo o Terra.com.br, o humanoide foi apresentado pela NeodraDynamics Robotics na CIIF 2026, em Xangai. O projeto tem 41 articulações, usa acionamento híbrido hidráulico-elétrico e foi anunciado com capacidade para erguer meia tonelada. A própria reportagem ressalva que o controle de movimento ainda não está finalizado — um detalhe decisivo para avaliar a maturidade do equipamento.
O que os números do robô Neo1 realmente dizem
Quatro metros de altura e 1,2 tonelada são números que impõem desafios de engenharia antes mesmo de falar em inteligência artificial. Um robô desse porte precisa controlar o centro de massa, limitar oscilações e manter estabilidade enquanto os membros aplicam força. Um movimento brusco pode deslocar a carga, sobrecarregar uma articulação ou desestabilizar a estrutura.
A capacidade anunciada de 500 kg também precisa de contexto. Levantar uma carga parada, em condições controladas, não é o mesmo que carregá-la caminhando, posicioná-la com precisão ou segurá-la durante uma falha. Para avaliar o desempenho real, eu procuraria dados como alcance, velocidade de elevação, duração do esforço, precisão, consumo de energia e condições do teste.
Há ainda uma diferença importante entre capacidade de carga e capacidade operacional. A primeira pode ser demonstrada em uma configuração específica. A segunda exige que o sistema repita o trabalho em um ambiente variável, respeite limites de segurança e tenha procedimentos claros para manutenção e parada de emergência.
Como funciona o acionamento híbrido hidráulico-elétrico
O Terra.com.br informa que o Neo1 combina acionamento hidráulico e elétrico e que cada atuador pesa cerca de 1 kg. A notícia não detalha quais articulações usam cada tecnologia, nem informa força, velocidade ou eficiência dos atuadores. Por isso, não dá para concluir, apenas com esses dados, como o sistema se comporta em operação contínua.
Em termos gerais, motores elétricos facilitam o controle preciso de posição e velocidade. Sistemas hidráulicos são conhecidos por fornecer força elevada em atuadores compactos, mas exigem atenção a pressão, fluido, temperatura, vedação e manutenção. Uma solução híbrida pode buscar o melhor de cada abordagem, embora também aumente a complexidade de integração.
O ponto difícil está no controle coordenado. O software precisa transformar uma tarefa — por exemplo, abrir uma porta pesada — em trajetórias seguras para dezenas de articulações. Depois, sensores e controladores têm de ajustar esses movimentos diante de diferenças de carga, atrito, vibração e atraso na resposta mecânica.
É aqui que uma demo impressionante pode esconder trabalho ainda incompleto. O robô pode gerar força suficiente e, ainda assim, não ter controle de movimento confiável para caminhar ou manipular objetos no ritmo exigido por uma operação comercial.
Por que um robô forte ainda pode não estar pronto para a indústria
Em um porto, a empresa sugere que o Neo1 poderia manusear cargas e abrir portas de contêineres. São tarefas plausíveis para automação, mas ambientes portuários têm pisos irregulares, obstáculos, vento, ruído, pessoas e equipamentos em movimento. O robô também precisa saber quando não agir: uma porta bloqueada ou uma carga mal apoiada pode transformar força em risco.
Antes de operar, um sistema desse tipo precisa combinar percepção, planejamento de movimento e controle de baixo nível. Câmeras e sensores podem ajudar a identificar objetos, mas a visão não resolve sozinha problemas de contato. Ao empurrar uma porta, por exemplo, o robô precisa perceber se ela começou a se mover ou se está presa — e ajustar a força sem exceder limites.
Aplicações em usinas nucleares, plataformas marítimas e redes elétricas elevam ainda mais a exigência. Esses locais demandam procedimentos de segurança específicos, tolerância a falhas e validação cuidadosa. “Pode ser útil nesse cenário” não significa que já esteja certificado ou pronto para trabalhar nele.
Neo1 e as alternativas de automação para cargas pesadas
Um humanoide não é automaticamente a melhor solução para todo trabalho humano. Para mover carga entre pontos fixos, um transportador, um veículo autônomo ou um sistema de elevação dedicado pode ser mais simples de integrar. Para operações repetitivas em uma estação, um braço industrial fixo tende a evitar parte dos desafios de equilíbrio e locomoção de um robô bípede.
Projetos humanoides, como o Atlas da Boston Dynamics e o Digit da Agility Robotics, ajudam a mostrar a diversidade de abordagens nesse campo. Mas comparar robôs apenas por aparência, altura ou carga divulgada é pouco útil: o que importa é a tarefa demonstrada, o nível de autonomia, a confiabilidade e o custo de operação. As especificações e capacidades variam entre versões e aplicações.
Eu avaliaria o Neo1 pelo problema que pretende resolver. Se a tarefa exigir acessar espaços projetados para pessoas, usar ferramentas existentes e alternar entre trabalhos, a forma humanoide pode ter valor. Se o trabalho for apenas erguer uma carga em um ponto fixo, uma máquina especializada pode oferecer menos complexidade e mais previsibilidade.
O que isso significa para quem desenvolve software e IA
Para desenvolvedores, o Neo1 é um lembrete de que robótica não é apenas um modelo de visão computacional conectado a um braço mecânico. O software precisa lidar com sensores incompletos, dados atrasados, estados inválidos e falhas físicas. Em um sistema que movimenta centenas de quilos, uma exceção não tratada não é apenas um erro de interface: pode interromper a operação ou criar um risco.
Eu separaria a arquitetura em camadas: percepção e planejamento no nível mais alto; controle de movimento em uma camada com requisitos de tempo definidos; e intertravamentos de segurança independentes do modelo de IA. A IA pode ajudar a interpretar uma cena ou sugerir uma ação, mas limites críticos — como carga máxima e parada de emergência — não deveriam depender de uma resposta probabilística.
Essa separação também ajuda a testar o sistema. É possível simular tarefas e validar decisões sem permitir que um modelo generativo envie comandos físicos diretamente. Para uma primeira etapa, eu começaria por um monitor de telemetria que rejeite leituras incompletas e sinalize condições fora dos limites definidos pela equipe de engenharia.
Na Prática: validando telemetria antes de liberar uma tarefa
O exemplo abaixo não controla um robô e não substitui um sistema certificado de segurança. Ele mostra uma prática útil em software de robótica: validar dados de entrada e bloquear uma tarefa quando a telemetria viola limites configurados. Os valores são ilustrativos; não são especificações do Neo1.
from math import isfinite

LIMITES = {
    "carga_kg": 500.0,
    "inclinacao_graus": 8.0,
    "velocidade_m_s": 0.5,
}

def validar_telemetria(dados):
    campos = ("carga_kg", "inclinacao_graus", "velocidade_m_s")
    erros = []

    for campo in campos:
        valor = dados.get(campo)
        if not isinstance(valor, (int, float)) or not isfinite(valor):
            erros.append(f"Leitura inválida: {campo}")
            continue

        if valor < 0:
            erros.append(f"Valor negativo: {campo}")

    if erros:
        return False, erros

    if dados["carga_kg"] > LIMITES["carga_kg"]:
        erros.append("Carga acima do limite configurado")
    if dados["inclinacao_graus"] > LIMITES["inclinacao_graus"]:
        erros.append("Inclinação acima do limite configurado")
    if dados["velocidade_m_s"] > LIMITES["velocidade_m_s"]:
        erros.append("Velocidade acima do limite configurado")

    return not erros, erros


leitura = {
    "carga_kg": 320,
    "inclinacao_graus": 3.2,
    "velocidade_m_s": 0.2,
}

seguro, motivos = validar_telemetria(leitura)
print("LIBERAR" if seguro else "BLOQUEAR")
for motivo in motivos:
    print("-", motivo)
Na prática, a equipe ainda teria de definir limites por tarefa, tratar perda de comunicação e integrar o monitor a mecanismos independentes de parada. Também seria necessário registrar eventos para auditoria e testar casos de falha, não apenas o caminho feliz. O motivo de validar cada campo é simples: dado ausente ou inválido não deve ser interpretado como uma condição segura.
Erros comuns ao avaliar robôs humanoides
- Confundir força com autonomia: erguer uma carga não prova que o robô consegue localizá-la, agarrá-la e transportá-la com segurança.
- Tratar números de divulgação como especificação completa: sem condições do teste, ciclo de trabalho e margem de segurança, a capacidade anunciada tem contexto limitado.
- Supor que IA resolve controle físico: percepção e planejamento não substituem controladores determinísticos e mecanismos independentes de segurança.
- Escolher um humanoide pela versatilidade teórica: uma máquina especializada pode custar menos, exigir menos manutenção e resolver melhor uma tarefa estreita.
- Ignorar operação e manutenção: energia, peças, inspeção, treinamento e tempo de parada fazem parte do custo total, não são detalhes posteriores.
FAQ sobre o robô Neo1
O Neo1 já consegue trabalhar em portos?
O Terra.com.br cita os portos como uma aplicação pretendida, mas também informa que o controle de movimento ainda não está finalizado. Portanto, a notícia não demonstra que o robô já esteja pronto para operação industrial.
O que significa dizer que o robô levanta 500 kg?
Significa uma capacidade anunciada, mas o número precisa ser interpretado junto das condições do teste. Não informa, sozinho, se o Neo1 consegue caminhar com essa carga, por quanto tempo ou com que precisão.
Por que usar acionamento hidráulico e elétrico?
Em princípio, a combinação pode reunir força elevada e controle elétrico preciso. O resultado depende do projeto dos atuadores, da integração e da gestão de calor, energia e manutenção — detalhes que a reportagem não especifica.
Um robô humanoide é melhor que um braço industrial?
Depende da tarefa. O humanoide pode ser interessante quando precisa circular por espaços feitos para pessoas e alternar atividades. Para movimentos repetitivos e localizados, um braço fixo ou equipamento dedicado pode ser uma escolha mais simples.
Minha leitura sobre a maturidade do Neo1
O Neo1 reúne características ambiciosas, mas os dados disponíveis descrevem mais o potencial do projeto do que sua prontidão operacional. Para avaliar o próximo passo, eu acompanharia demonstrações de movimento controlado, manipulação com carga em condições variadas e informações sobre segurança, manutenção e repetibilidade.
Para quem desenvolve sistemas de IA e robótica, a lição é concreta: quanto maior o impacto físico de uma ação, menos aceitável é depender de uma única camada de software. Planejamento inteligente importa, mas validação, limites explícitos e mecanismos de parada são o que ajudam a transformar uma demonstração em uma operação confiável.
Gostou? Me segue no GitHub e deixa um comentário se tiver dúvida ou quiser aprofundar algum ponto.